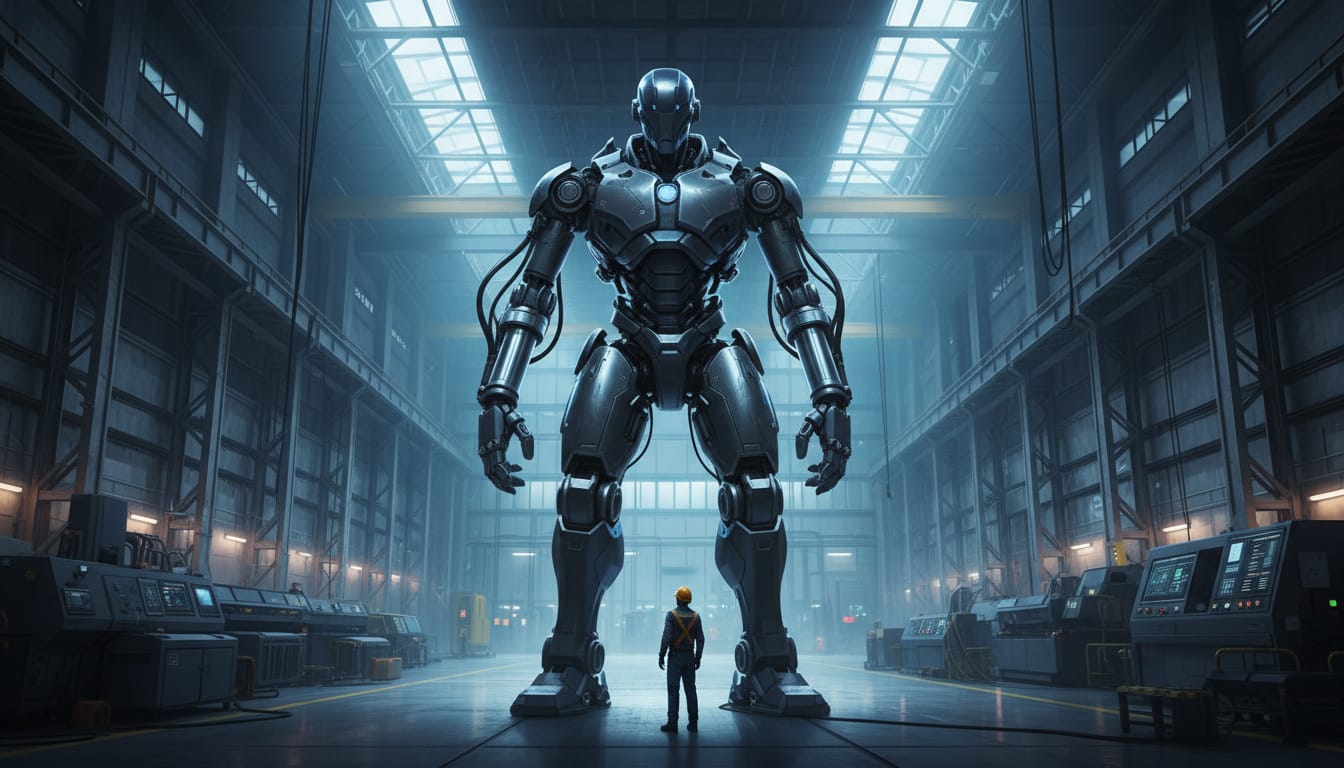
Quattro metri d’altezza. Oltre una tonnellata di metallo. Due braccia che, secondo il costruttore, potrebbero sollevare insieme 500 chilogrammi. Sembra l’incipit di un anime giapponese. Invece è una notizia arrivata dalla Cina nell’autunno del 2026. Il protagonista si chiama Neo1 e, prima di immaginare Gundam che attraversano le città, merita una domanda molto semplice: che cosa sa fare davvero?
Perché tra un prototipo esposto in fiera e un gigante capace di lavorare autonomamente in miniera c’è una distanza enorme. E forse è proprio quella distanza, fatta di fisica, idraulica e ostinazione ingegneristica, la parte più affascinante di questa storia.
Neo1 esiste davvero: ecco che cosa è stato presentato
Neo1 è un robot antropomorfo industriale sviluppato da NeodraDynamics Robotics, società di Pechino. È stato mostrato alla World Robot Conference e nuovamente alla China International Industry Fair (CIIF) del 2026, a Shanghai, in un’esposizione realizzata insieme a JD Industrial. Non stiamo parlando di un’immagine generata dall’intelligenza artificiale né di un progetto rimasto soltanto su carta: un prototipo fisico è stato presentato al pubblico.
Il comunicato diffuso dall’azienda il 14 ottobre lo descrive come un sistema umanoide pesante, alto nella classe dei quattro metri e con una massa di circa 1,2 tonnellate. È già una macchina impressionante, ma non va scambiata automaticamente per un robot operativo in tutte le condizioni pubblicizzate.
Le cifre del gigante, senza effetti speciali
- Altezza: circa 4 metri, secondo la documentazione aziendale.
- Peso: circa 1.200 kg nella comunicazione ufficiale di ottobre; sui social circolano anche cifre inferiori, come 1.090 kg.
- Gradi di libertà attivi: 41, cioè movimenti articolati che il sistema può comandare.
- Azionamento: 39 articolazioni idrauliche e 2 giunti rotativi dell’avambraccio elettrici, secondo NeodraDynamics.
- Carico utile: fino a 500 kg con le due braccia insieme, valore dichiarato dall’azienda e non ancora confermato da prove indipendenti pubbliche.
- Precisione: le comunicazioni aziendali riportano valori di ripetibilità estremamente piccoli, ma senza sufficienti dati indipendenti sul protocollo di misura.
Quel «500 kg» non significa che ogni mano possa alzare mezza tonnellata, né che il robot possa farlo mentre cammina o su un terreno irregolare. In robotica il risultato dipende anche dalla posizione delle braccia, dal baricentro, dalla velocità del movimento e dalla stabilità dell’intera struttura.
Perché l’idraulica può fare la differenza
Un motore elettrico trasforma energia elettrica in movimento. Un attuatore idraulico utilizza invece la pressione di un fluido per generare una forza meccanica. È un principio che conosciamo già grazie a escavatori, presse e macchinari per sollevare carichi importanti. Neo1 prova a portare questa logica dentro una forma umanoide.
La scelta dichiarata dai progettisti è ibrida: la maggior parte delle articolazioni lavora con sistemi idraulici digitali, mentre due rotazioni degli avambracci adottano azionamenti elettrici. L’obiettivo è accoppiare molta forza a un controllo raffinato. L’azienda sostiene persino che un suo attuatore da circa un chilogrammo sia in grado di generare spinte continue nell’ordine delle tonnellate: anche questo è un dato del produttore, non il risultato di una nostra prova.
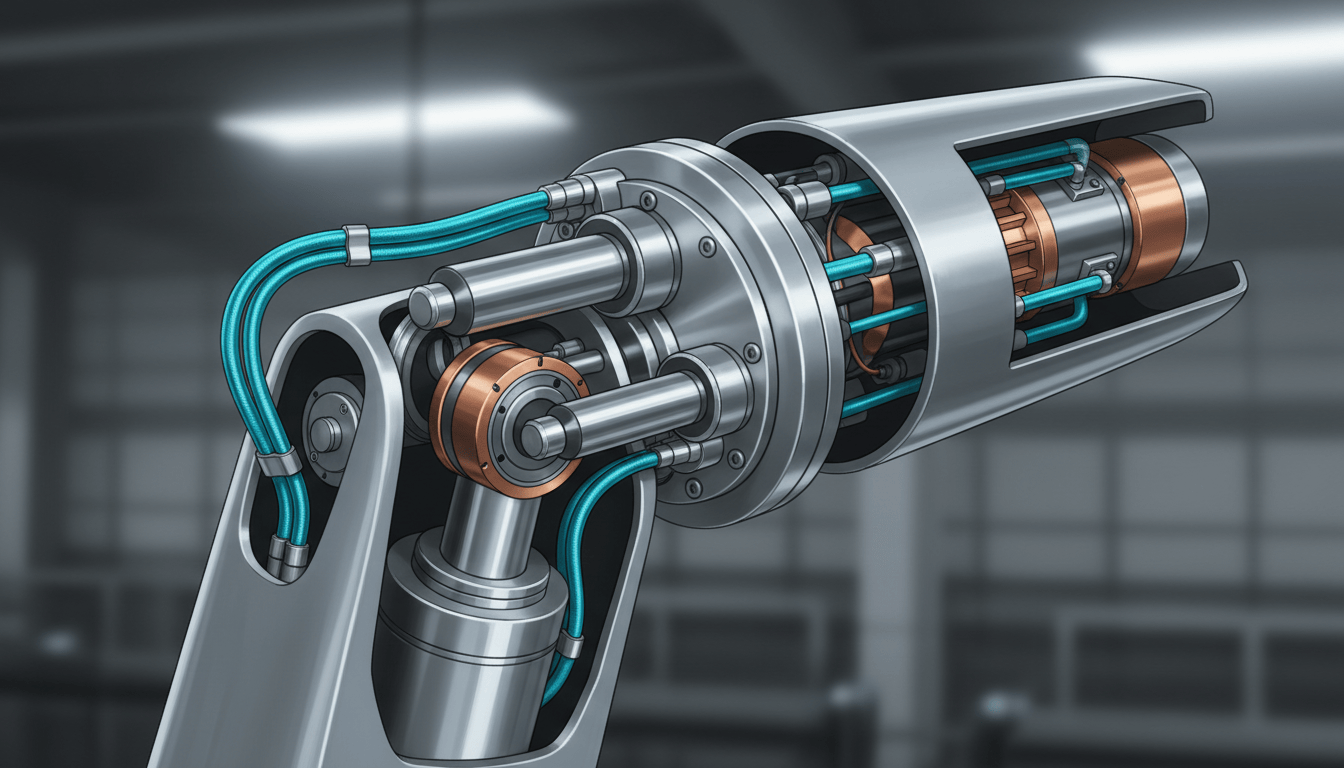
Attenzione a un dettaglio spesso dimenticato: la forza prodotta da un attuatore non coincide con il peso che tutto il robot è in grado di trasportare. Fra pistone, articolazione, braccio e carico cambiano le leve e le sollecitazioni. È come dire che un muscolo umano può esercitare una grande trazione: non significa automaticamente che possiamo alzare da terra lo stesso peso.
Precisione micrometrica: promessa straordinaria, ma che cosa misura?
Il comunicato di settembre 2026 attribuiva a Neo1 una ripetibilità sulla punta delle dita di ±0,05 millimetri. Quello di ottobre cita invece una precisione di posizionamento ripetuto di ±0,005 millimetri. La seconda cifra sembra dieci volte più severa, ma le due descrizioni non chiariscono se il test sia avvenuto nello stesso punto, con lo stesso carico e nelle stesse condizioni.
La ripetibilità, inoltre, non è la stessa cosa dell’accuratezza assoluta: una mano può tornare molte volte quasi nello stesso punto senza centrare perfettamente la posizione teorica. E misurare un movimento a vuoto non equivale a ripeterlo mentre si sostiene una massa enorme.
È qui che la notizia ha bisogno di qualche virgola in più e di qualche punto esclamativo in meno. Le specifiche sono interessanti, ma senza protocolli di prova e verifiche indipendenti sarebbe scorretto presentarle come prestazioni già accertate.
La domanda che tutti farebbero: cammina?
Quando sentiamo «robot umanoide di quattro metri», immaginiamo immediatamente due gambe metalliche che fanno tremare il pavimento. Eppure nei materiali pubblici consultati emergono soprattutto presentazioni statiche e dimostrazioni di movimento delle parti superiori. Non abbiamo trovato una dimostrazione pubblica indipendente e documentata di una camminata autonoma, né una prova verificata del sollevamento di 500 kg.
Questo non dimostra che il robot non possa mai riuscirci: significa soltanto che, alla data di questo articolo, non disponiamo di evidenze pubbliche sufficienti per attribuirgli quelle capacità operative complete. In tecnologia c’è una differenza gigantesca fra «è progettato per» e «lo ha dimostrato».
Miniere, fondali marini e centrali nucleari: perché costruirlo?
NeodraDynamics indica una serie di possibili impieghi industriali estremi: movimentazione di componenti pesanti, interventi nelle miniere, operazioni in ambienti contaminati, manutenzione subacquea e supporto nei soccorsi. L’azienda usa l’espressione 4D, dall’inglese Dangerous, Dirty, Difficult, Dull: lavori pericolosi, sporchi, difficili o ripetitivi.
Il ragionamento è sensato: sostituire una persona in una zona a rischio può ridurre la sua esposizione al pericolo. Ma servono molto più di due braccia robuste. Un robot destinato al mare deve gestire pressione, corrosione e comunicazioni; in miniera deve tollerare polvere, urti e accessi complicati; in ambito nucleare contano resistenza dei componenti, affidabilità e procedure di sicurezza.
Per queste applicazioni, ad oggi, il comunicato presenta obiettivi e scenari di utilizzo, non certificazioni pubbliche di operatività sul campo. Non risultano annunciati un prezzo di vendita, una data certa di consegna o un impiego industriale già verificato su larga scala.
Ma perché proprio la forma umana?
È la domanda meno spettacolare, ma forse la più importante. Se l’obiettivo è sollevare un carico enorme, un carroponte, un escavatore o un robot montato su una base stabile spesso possono svolgere il lavoro in maniera più semplice. Un umanoide, invece, porta con sé vantaggi potenziali — mani, braccia e articolazioni compatibili con ambienti progettati per gli esseri umani — ma anche svantaggi: equilibrio difficile, consumi, costo, manutenzione e vulnerabilità alle cadute.
Perciò il vero successo di Neo1 non sarà assomigliare a un personaggio dei cartoni. Sarà dimostrare che, in almeno alcuni compiti concreti, la sua architettura fa meglio di una macchina industriale più tradizionale.
Dal robottone di 30 metri a quello di quattro: torna la fisica
Su Fuoconero ci eravamo già fatti una domanda che, a quanto pare, inizia a essere sempre meno teorica: perché un robottone alto 30 metri non può esistere? O meglio: perché costruirne uno che si muova come nei cartoni animati sarebbe terribilmente complicato?
Una delle risposte è la legge del quadrato-cubo. Se ingrandiamo un oggetto mantenendo le stesse proporzioni, il suo volume — e quindi grosso modo la massa, a parità di materiale — cresce con il cubo della dimensione lineare. Le superfici resistenti delle sue parti, invece, crescono con il quadrato. Questo significa che aumentando molto la taglia, peso e sollecitazioni possono crescere più rapidamente della capacità delle strutture di sopportarli.
Un robot di quattro metri non è quindi un Gundam in miniatura in attesa di essere semplicemente ingrandito. È già un difficile compromesso tra materiali, articolazioni, potenza, dissipazione del calore, stabilità e sicurezza. Portarlo a decine di metri moltiplicherebbe le sfide: non basterebbe costruire cilindri idraulici più grossi.
E quando quei giganti inizieranno davvero a lavorare?
C’è poi un’altra domanda, meno tecnica e molto più umana. Se un domani robot capaci di forza, precisione e autonomia diventassero comuni, chi li possiederà? Chi deciderà quali lavori sostituire, a quali condizioni e come redistribuire la ricchezza prodotta?
Una macchina che entra in una miniera al posto di un essere umano può essere una conquista straordinaria. Una tecnologia usata soltanto per concentrare potere e profitti potrebbe invece aprire nuovi problemi. Non è una colpa dei robot: sono le scelte economiche e politiche che facciamo attorno a loro a trasformare un’invenzione in un progresso condiviso oppure no.
Quindi i Gundam stanno diventando realtà?
Non ancora. Ma non siamo neppure davanti a un’invenzione. Neo1 è un prototipo reale di robotica industriale pesante. Le caratteristiche annunciate meritano attenzione, soprattutto per il ricorso a sistemi idraulici compatti e all’azionamento ibrido. Allo stesso tempo, le prestazioni più clamorose — carico utile, precisione sotto sforzo, autonomia e lavoro in ambienti estremi — aspettano dimostrazioni indipendenti.
La fantascienza ci ha insegnato a sognare giganti che combattono. Forse il primo vero passo avanti sarà costruirne uno capace di entrare dove un essere umano rischierebbe la vita — e farlo tornare indietro intero.
E, nel frattempo, io una domanda me la tengo: se arrivasse davvero un robot di quattro metri sotto casa, saremmo più emozionati nel vederlo camminare… o più preoccupati quando si fermerebbe davanti al portone?
Fonti e approfondimenti
- NeodraDynamics / PR Newswire, 14 settembre 2026 — primo comunicato sulle caratteristiche del Neo1.
- NeodraDynamics / PR Newswire Asia, 14 ottobre 2026 — esposizione CIIF, 1,2 tonnellate, 41 gradi di libertà e azionamento ibrido.
- Aparobot, 15 ottobre 2026 — analisi delle dichiarazioni e dei limiti delle verifiche disponibili.
- Fuoconero — Perché un robottone alto 30 metri non può esistere? — il precedente approfondimento sulla legge del quadrato-cubo.
Nota editoriale (17 ottobre 2026): le immagini di questo articolo sono illustrazioni originali di accompagnamento, non fotografie del Neo1. Le prestazioni tecniche attribuite al robot sono dichiarazioni del produttore, salvo dove esplicitamente indicato diversamente.
Lascia un commento